


ブログ
1年電子機械科 工業技術基礎 ロボットアーム実習②
投稿日時 : 10/23
 学校管理者
学校管理者
今回はロボットアーム実習の2回目を紹介します。
前回は基本的な操作方法を習得しました。今回の実習は実機を用いた自動運転のティーチング(教示)作業を習得しています。
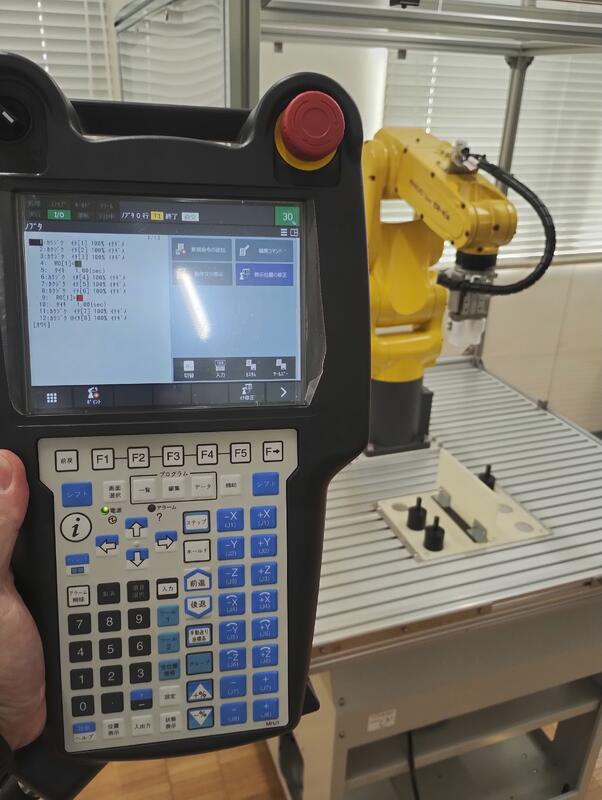
基本動作を用いて、ワークをつかむ位置まで移動させ制御装置に記憶させます。ツールの開閉や待機時間も記憶させ、自動モードで運転しました。
ちゃんと自動運転ができました。
次回も安全第一で作業していきます!